Receptores de controle remoto infravermelho – Cuidados com alimentação

Vários fabricantes de receptores IR recomendam em seus datasheets algo assim (exemplo do datasheet do Everlight IRM-8601):

InfraredReceiver_LowPassFilter_Example_automalabs.com.brNote o resistor de 47R e o capacitor de 47uF. Eles formam um filtro “passa-baixas”* cuja função é impedir que interferência de alta freqüência que venha pela alimentação chegue ao sensor. Essa interferência tanto pode ocorrer “naturalmente” pelo uso de uma fonte chaveada ruidosa quanto ser inserida pelo seu próprio projeto à medida que você insere componentes. Você pode até fazer o seu projeto funcionar normalmente em bancada sem o filtro, mas o risco de que ele acabe funcionando erraticamente depois não vale a economia dos componentes.

(*) Um filtro passa-baixas é o filtro que deixa passar todas as frequências abaixo da frequência de corte e atenua todas as frequências acima.

O filtro precisa estar tão perto do receptor IR quanto possível.

Já o resistor >10K entre VCC e a saída é opcional mesmo.

Este outro exemplo vem do datasheet do Vishay TSOP 1738:

InfraredReceiver_LowPassFilter_ExampleVishay_automalabs.com.br

Este outro do mesmo datasheet, em uma revisão mais recente (rev10):

InfraredReceiver_LowPassFilter_ExampleVishayTSOP17_rev10_automalabs.com.br

E este outro é do Vishay TSOP582:

InfraredReceiver_LowPassFilter_ExampleVishayTSOP582_automalabs.com.br

Valores de resistor e capacitor são diferentes, mas o resultado da maioria é equivalente. Se você usar um calculador de filtro passa baixas verá que o primeiro exemplo (do IRM) tem uma frequência de corte de 72.05Hz, o segundo de 102.61Hz e o terceiro de 338.63Hz. A diferença entre eles é irrelevante porque estão bem abaixo dos vários kHz que seriam um problema. Já o quarto exemplo dá uma frequência de corte (“typical values”) de 15915.49HZ, o que parece estranho. Meu conselho é que siga a recomendação do datasheet do seu receptor específico ou, na falta de um, use um dos três primeiros exemplos.
Adaptadores seriais USB-TTL baseados em CH340G

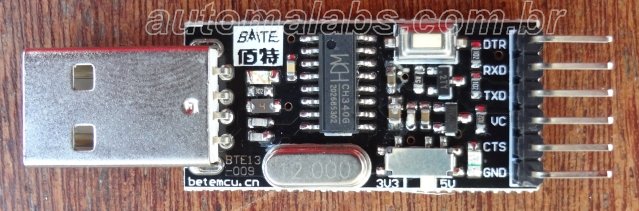
Modelo BAITE

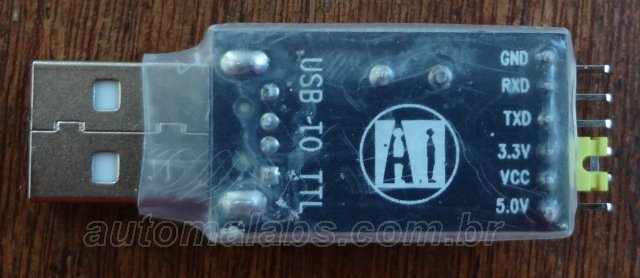
Neste adaptador, há um LED próximo ao nome BAITE que pisca azul quando o adaptador está transmitindo. Nada pisca quando está recebendo. E um LED próximo a CTS que acende vermelho quando o adaptador está energizado.

O propósito da chave deveria ser configurar as saídas (TXD, DTR) para 5V ou 3.3V, mas na verdade só muda a tensão no terminal VC. Apertar o botão desliga o terminal VC enquanto estiver pressionado.

TXD é saída. RXD é entrada.
usb_ttl_CH340G_BTE13-009_DSC00663_640_automalabs.com.br

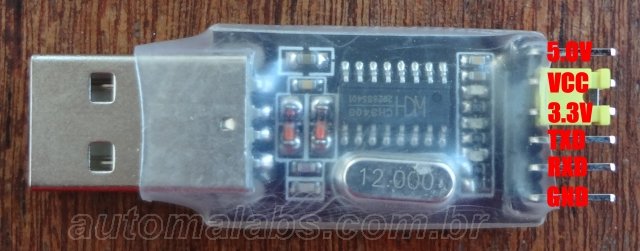
Modelo AI

Tem três LEDs:

  • Um azul que acende quando está energizado
  • Um amarelo que pisca durante a transmissão
  • Um vermelho, que pisca durante a recepção

Quase não dá para distingui-los quando apagados, mas a luz é bem visível.

Supostamente o propósito do jumper é configurar a saída TXD para 5V ou 3.3V, mas nos meus testes a tensão nas saídas permaneceu a mesma nas duas posições da chave. Considere que esse é um adaptador de 5V.

TXD é saída. RXD é entrada.

usb_ttl_CH340G_frente_DSC00661_anotado_automalabs.com.br

usb_ttl_CH340G_fundo_DSC00662_automalabs.com.br

Veja também:

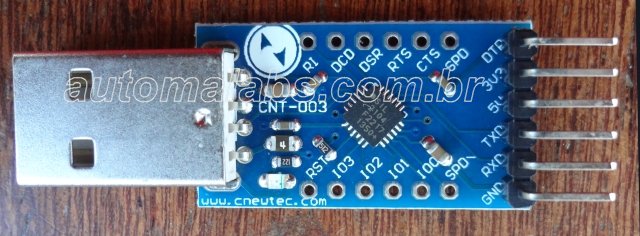
Adaptador serial USB-TTL CNT-003 baseado em CP2104

usb_ttl_CP2104_CNT-003_DSC00660_640_automalabs.com.br

Nota: neste adaptador TX é saída do adaptador e RX é entrada. Parece o óbvio ululante, mas já peguei adaptadores assim que invertem essa regra e te fazem perder o resto dos cabelos que tem procurando onde está o erro de conexão.

Este adaptador tem uma caractéristica especial, baseada no chip CP2104: usando o SDK do fabricante você pode controlar o estado das portas GPIO de I00 a I03 na placa.

Veja também:

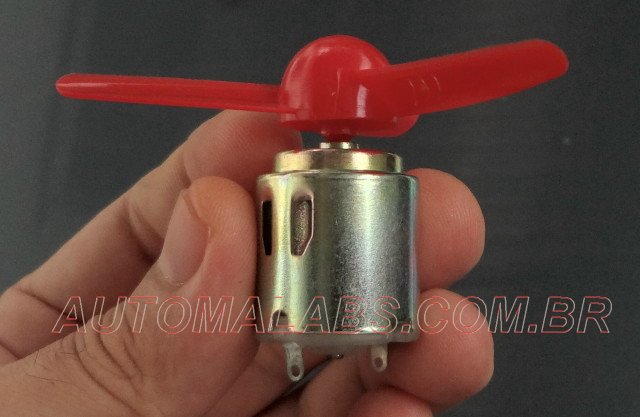
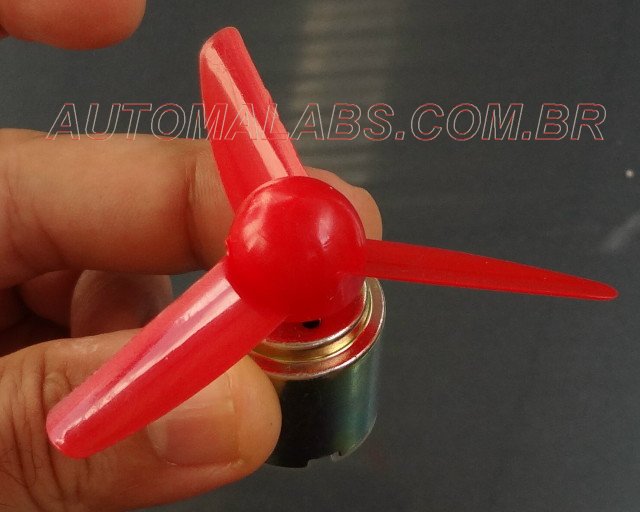
Mini motor CC com hélice

Motor_CC_com_helice_DSC00066_automalabs.com.br


Motor_CC_com_helice_DSC00065_automalabs.com.br

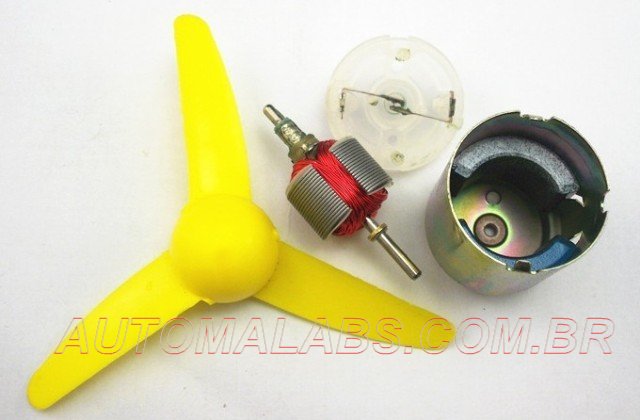
Como é o motor por dentro. Os motores são fornecidos montados e não recomendo que sejam desmontados.

Motor_CC_com_helice_desmontado_automalabs.com.br

Micro Motor CC com caixa de redução aparente 12V, 200RPM

Micro_Motor_CC_com_caixa_de_reducao_aparente_DSC00067_automalabs.com.br

Micro_Motor_CC_com_caixa_de_reducao_aparente_dimensoes_automalabs.com.br

Opera com tensões de 1.5 a 12V

Tensão

DC/V

velocidade

sem carga

RPM/min

Velocidade

com carga

RPM/min

Torque nominal

kg.cm

Corrente nominal

MA

Torque com

motor travado

kg.Cm

Corrente com

motor travado

MA

taxa de redução(1:00)
 12V 200  160   1  300   7  300  150

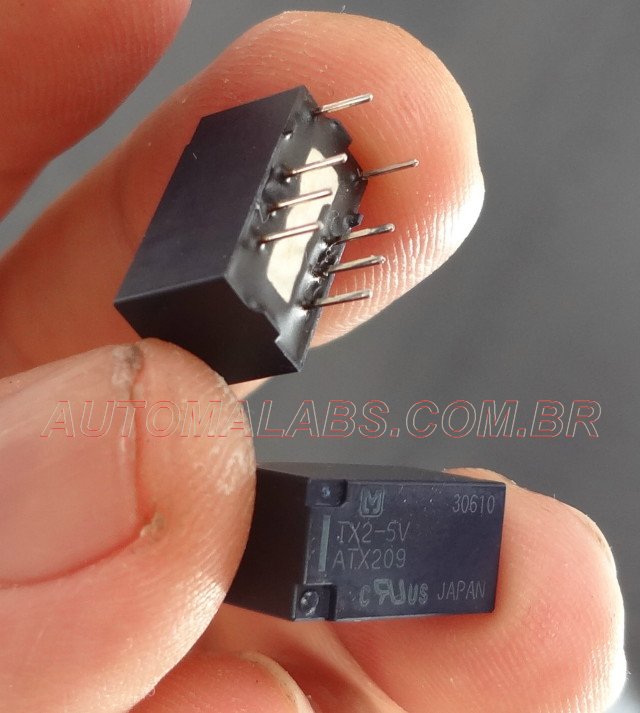
Mini Relê DPDT 5V TX2-5V

Rele_TX2-5V_DSC00167_automalabs.com.br

Módulo de relê com 1 canal

rele_1canal_DSC00137_automalabs.com.br

Alimentação 5V

Proteção por optoacoplador

Ativado por sinal negativo.

Este módulo opera de forma muito semelhante aos modelos de 2 e 8 relês que forneço.


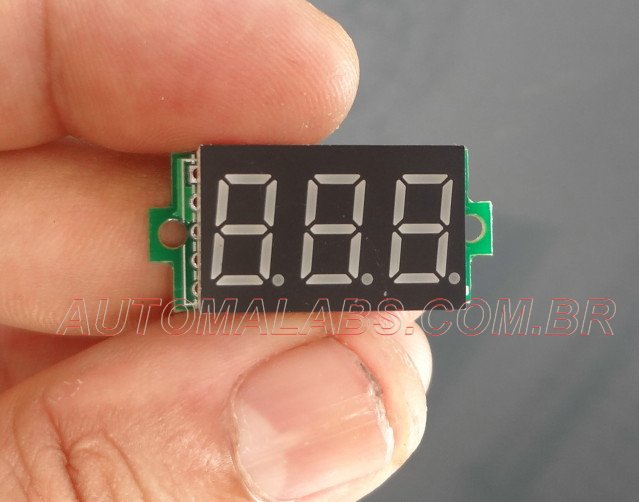
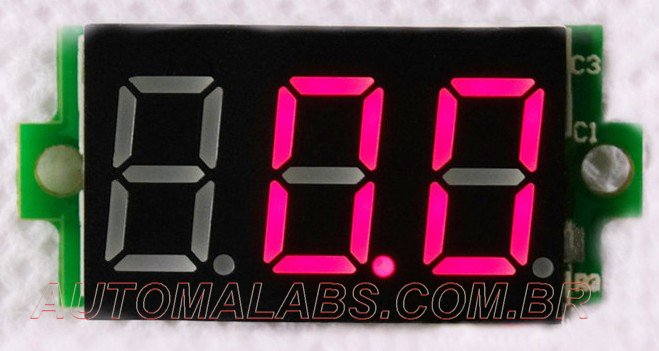
Mini voltímetro 0-200 Vcc

mini_voltimetro_DSC00172_automalabs.com.br

mini_voltimetro_DSC00173_automalabs.com.br

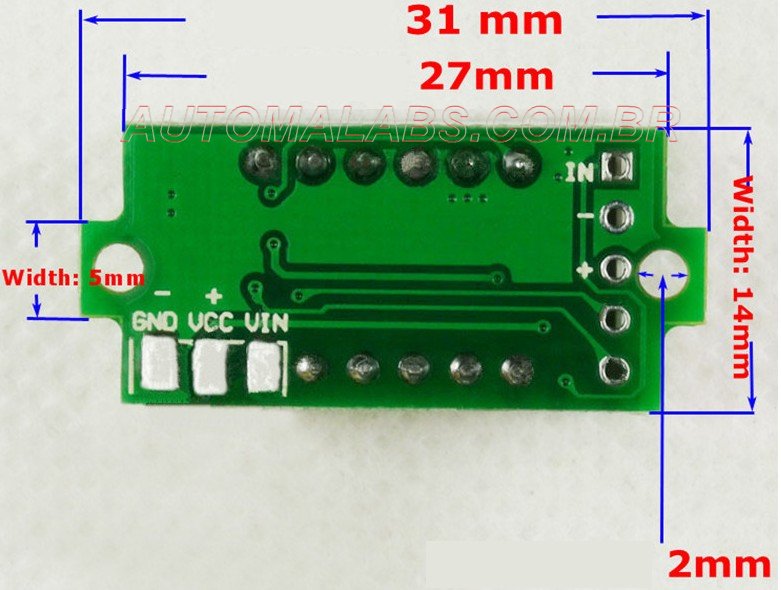
mini_voltimetro_aceso_automalabs.com.br  mini_voltimetro_dimensoes_automalabs.com.br

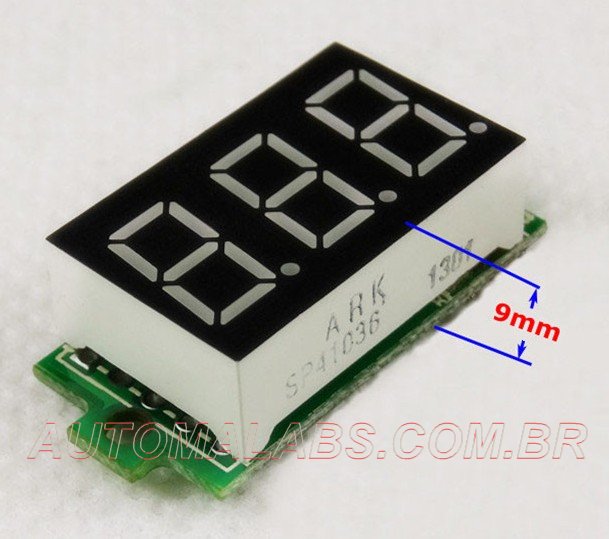
mini_voltimetro_altura_automalabs.com.br

  • Peso:                                            4g
  • Cor do LED:                                                Vermelho
  • Taxa de atualização:                                       Cerca de 500ms
  • Physical size:                                      27 x 14 x 5 mm (L* C * A)
  • Diâmetro do furo:                                     2mm
  • Faixa de alimentação:                                   4-30V
  • Faixa de medição:                        DC 0-200V
  • Temperatura de operação:                  -10 degrees~65 degrees
  • Precisão da medição:                        ± (1% + 2 Digitos)
  • Distância entre os furos:                27mm

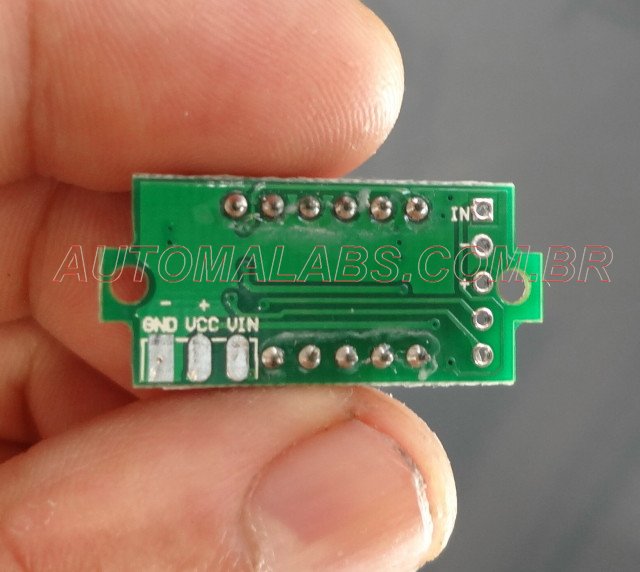
Este voltímetro pode ser alimentado pela mesma tensão que está sendo medida, desde que seja de até 30V. Basta interligar VCC e VIN.

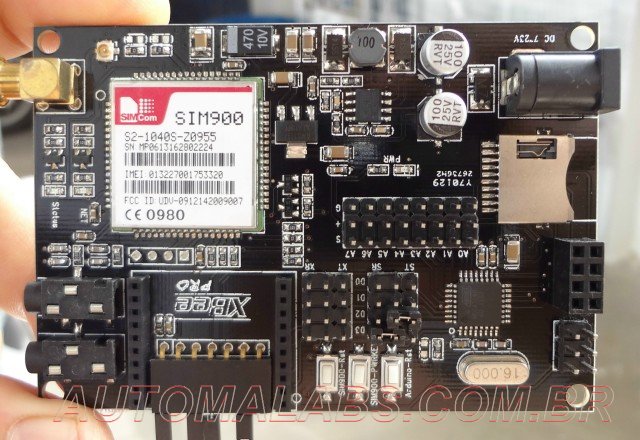
Gboard: Arduino + GSM/GPRS + conectores Xbee, Micro SD e NRF24L01+ em uma placa

Se seu projeto requer conexão com a rede celular e opcionalmente você pode querer adicionar comunicação local com XBEE e NRF24L01+, esta placa simplifica bastante o desenvolvimento além de ficar muito mais elegante como produto final.

gboard_DSC00149_640_automalabs.com.br  gboard_DSC00146_640_automalabs.com.br

Para programar, você pode usar um adaptador USB-TTL conectado ao terminal entre os headers do Xbee. São necessárias as seguintes conexões nesse caso:

  • GND
  • TX
  • RX
  • DTR

Eu testei com um adaptador baseado em CP2102, mas todos adaptadores USB-TTL que tenham o pino DTR disponível devem funcionar.

E na IDE do Arduino você escolhe como board “Arduino Pro or Pro Mini (5V, 16MHz) w/Atmega328” ou “Arduino Duemilanove w/Atmega328”

Você também pode programar via conector ICSP, se preferir não usar como um Arduino.

Não esqueça de alimentar a placa pelo conector de 5.5mm. A conexão pelo adaptador USB fará o LED PWR acender dando a falsa impressão de que está alimentada, mas a
programação acusará erro.

O módulo NRF24L01+ deve ser montado virado para fora da placa. Use o exemplo Hardware SPI da Elecfreaks. Note que a Gboard não tem conexão no pino IRQ do módulo, por isso fique atento quando o papel do módulo for RX.

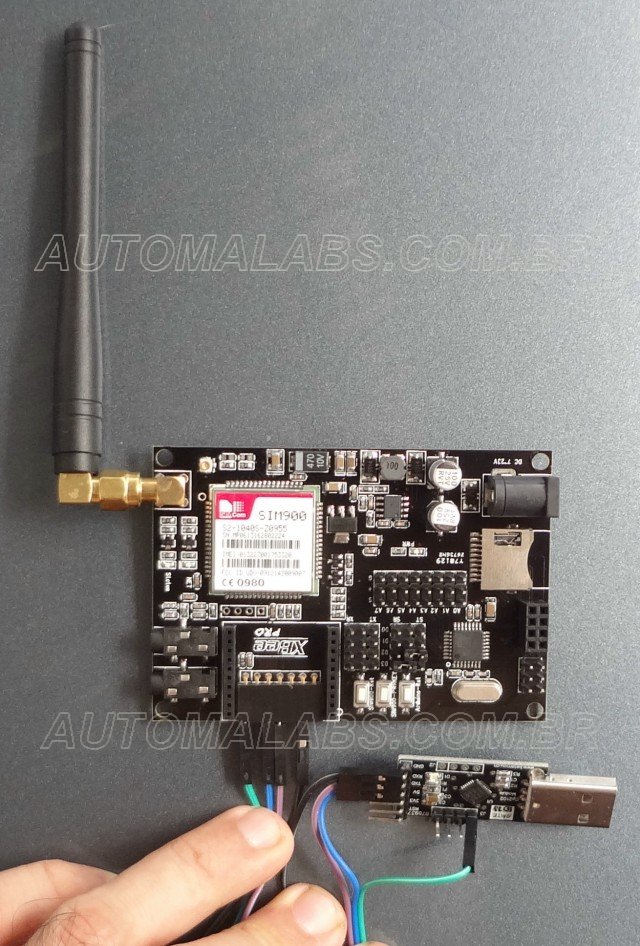
A foto abaixo mostra  a placa com a antena e com o adaptador serial conectado para programação. Durante o uso essa conexão pode ser dispensada e a placa deve ser alimentada pelo conector de 5.5mm.

gboard_DSC00140_640_automalabs.com.br

Arduino Mega 2560 reconhecido como “%mega2560.name%”

Esse problema não é do hardware. É provocado por um erro nas distribuições Windows do Arduino 1.04 e 1.05 que estão fornecendo o arquivo de definição de driver “arduino.inf” incompleto. O problema pode ser corrigido se ao instalar o Arduino Mega e o Windows pedir os drivers, você apontar para o diretório drivers das versões anteriores do Arduino ou (não testado ainda) se você incluir a seguinte linha na seção [Strings] de arduino.inf:

mega2560.name=”Arduino Mega 2560″

A instalação como “%mega2560.name%” explica-se porque a seguinte linha na seção [DeviceList] está “orfã” (sem correspondente na seção [Strings]):

%mega2560.name%=DriverInstall, USB\VID_2341&PID_0010