Home › Tag Archives › comunicação

Notas sobre comunicação com Android via módulo bluetooth

Este texto se refere a esses módulos.

Do lado Arduino

Como um dispositivo Android, assim como um computador comum, se comporta como um Master, o módulo apropriado para ser usado no Arduino é um slave.

O módulo bluetooth é completamente “transparente”. Para o Arduino, é uma porta serial qualquer. Ele não precisa de programação específica.

No Arduino UNO ou Duemilanove, o módulo é conectado nos pinos D0 e D1, que são compartilhados com a porta USB. Por essa razão:

  • Desconecte o módulo BT do Arduino quando precisar fazer o upload de um sketch. A presença do módulo impede a comunicação pela porta USB.
  • É aconselhável alimentar o Arduino com fonte externa e desconectar a USB quando estiver se comunicando por BT, para evitar que a conexão serial criada via USB interfira com a comunicação via BT.

Você pode rodar no Arduino qualquer sketch que transmita pela porta serial. De preferência continuamente.

Por exemplo: Exemplos-> 4.Communication -> ASCII Table. Esse exemplo só transmite durante o setup, então basta apertar o RESET para transmitir. Se quiser transmitir continuamente, mova a transmissão para o loop.

Do lado Android
As seguintes apps funcionam:

Se ao rodar o Bluetooth SPP a resposta for “Bluetooth serial port connection fail”, tente com outro telefone Android. Nos meus testes funcionou com o Motorola Quench, mas no Hero H200 só o Amarino aparentemente funciona.

Lembre-se:
O LED vermelho no módulo BT só pára de piscar, ficando aceso, quando a conexão serial está aberta. É o mesmo que dizer que se o LED estiver aceso, a porta está em uso. E no Android, assim como no Windows, dois programas não podem acessar uma mesma porta serial ao mesmo tempo.

Módulo Ethernet Baseado em ENC28J60

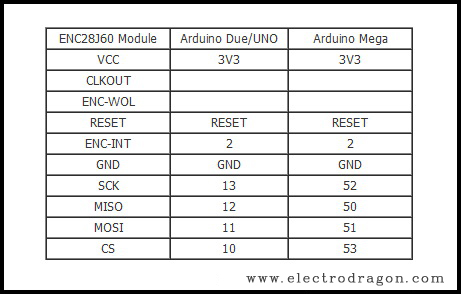
O módulo deve ser conectado conforme este diagrama:

Os pinos mudam porque trata-se da porta SPI, que está associada a pinos diferentes no mega.

Não é realmente necessário usar o pino ENC-INT. A Biblioteca Ethershield só usa interrupções em um dos exemplos. E nos meus testes programas simples funcionaram sem qualquer problema com esse pino desconectado.

Os pinos de entrada do ENC28J60 são tolerantes a 5V. Você deve alimentar com 3.3V, mas não há problema se o I/O for 5V, como é o caso do Arduino (exceto DUE).

Para download da biblioteca, que já vem com vários exemplos de uso, siga as instruções deste link.

Limitações

Ao rodar os exemplos de webserver da biblioteca, verá que são bem simples. Sem graça mesmo. Mas isso parece ser inevitável. Entre as limitações do ENC28J60 está o fato de que ele não pode lidar com múltiplos pacotes TCP-IP, então ele tem que mandar toda a página de uma vez, em um único pacote. Porém o tamanho de um pacote TCP-IP está limitado por padrão a algo em torno de 1500 bytes já contando com o overhead; então por segurança os exemplos usam buffers limitados a 500 bytes (não deveria ser tão drástico, mas talvez a biblioteca tenha outra limitação). Ou seja: o webserver não pode dar nenhuma resposta cujo HTML tenha mais que 500 bytes no total, mas código HTML não é nada “econômico” nesse sentido. O sintoma é que o webserver deixa de responder, ficando travado.

O tamanho desse buffer é definido nesta linha dos exemplos:

#define BUFFER_SIZE 500

Para complicar, o Arduino UNO/Duemilanove (ATMEGA328) tem apenas 2KB de RAM (o ATMEGA168 só tem 1KB) para ser usado por todo o seu sketch. Por isso, ao tentar contornar o problema aumentando o tamanho do buffer você corre o risco de travar todo o seu programa.

Veja bem: isso significa que não dá para fazer algo bonito como a GUI de um modem ADSL moderno com um ENC28J60 e um Arduino, porém não é esse o único propósito de uma conexão ethernet. O ENC28J60 é perfeitamente capaz como um meio de enviar comandos simples (por GET, por exemplo) e receber status via rede. Com 500 bytes por comando ou resposta dá para fazer muita coisa. Se você realmente não pode viver com essa limitação, precisa de um shield baseado em um chip com mais recursos, como o Wiznet W5100.

Nota: o ENC28J60 tem outras limitações. Eu só estou citando uma porque foi nessa que eu esbarrei.


Biblioteca Ethercard

O próprio autor da biblioteca ethershield anunciou que não atualizará mais a biblioteca e recomenda o uso da biblioteca Ethercard. Essa biblioteca é compatível com o módulo sem problemas, mas o pino CS precisa ser ligado ao pino D8 do Arduino UNO. Essa é a única diferença de conexão. Mas a biblioteca permite a escolha fácil do CS, que agora é definido na inicialização que é feita no sketch.

Por exemplo, para mudar o pino CS para 10, troque nos exemplos:

  if (ether.begin(sizeof Ethernet::buffer, mymac) == 0) //sem o parâmetro opcional, é usado D8.

por

  if (ether.begin(sizeof Ethernet::buffer, mymac,10) == 0) // define D10 como CS


Módulo de comunicação sem fio NRF24L01+

Também chamado de NRF24L01P. Esse módulo é usado em pares, mas pode ser vendido por unidade.

  • Worldwide 2.4GHz ISM band operation
  • 250kbps, 1Mbps and 2Mbps on air data
  • Ultra low power operation
  • 11.3mA TX at 0dBm output power
  • 13.5mA RX at 2Mbps air data rate
  • 900nA in power down
  • 26µA in standby-I
  • On chip voltage regulator
  • 1.9 to 3.6V supply range
  • Enhanced ShockBurst™
  • Automatic packet handling
  • Auto packet transaction handling
  • 6 data pipe MultiCeiver™
  • Drop-in compatibility with nRF24L01
  • On-air compatible in 250kbps and 1Mbps with nRF2401A, nRF2402, nRF24E1 and nRF24E2
  • Low cost BOM
  • ±60ppm 16MHz crystal
  • 5V tolerant inputs
  • Compact 20-pin 4x4mm QFN package

Note que esse é a versão “plus” do NRF24L01. Note também que o pinout é muito diferente. Para começar, o módulo NRF24L01 tem 10 pinos, enquanto o NRF24L01+ tem apenas 8.
Todos os meus módulos são testados com este demo (versão software SPI) ou com este (versão hardware SPI). Antes de testar com outros, teste com eles. Notar que as duas versões tem uma ligeira diferença na ligação (pinos D10 e D13 são trocados), mas elas são equivalentes. O arduino configurado com uma versão TX se comunica com um arduino configurado com qualquer das versões RX. Não é preciso instalar bibliotecas para rodar os demos.
Os exemplos da biblioteca RF24 parecem ser muito superiores, mas não consegui colocar para funcionar.