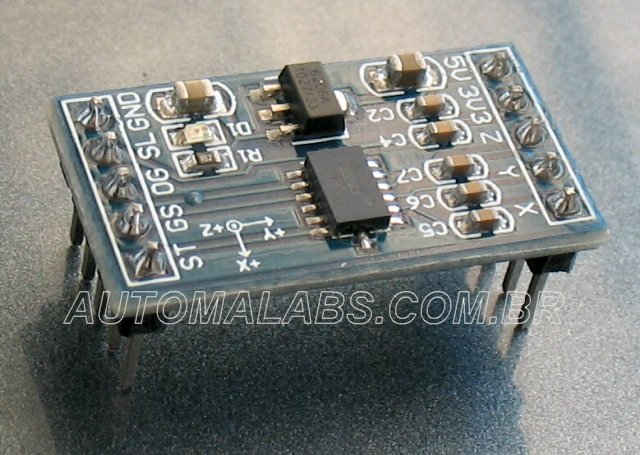
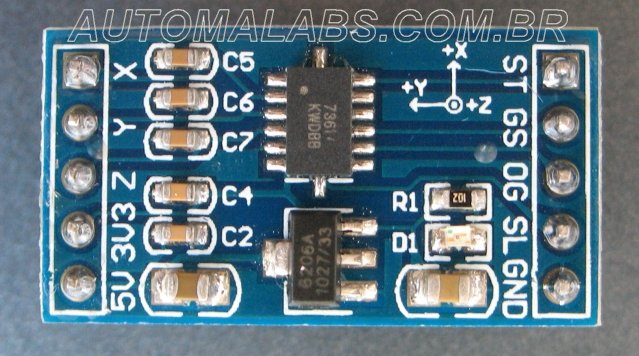
O produto em estoque pode ser diferente do exibido abaixo (principalmente posição dos pinos), mas o funcionamento é o mesmo.
Teste básico
Você precisa conectar o acelerômetro como indicado abaixo.
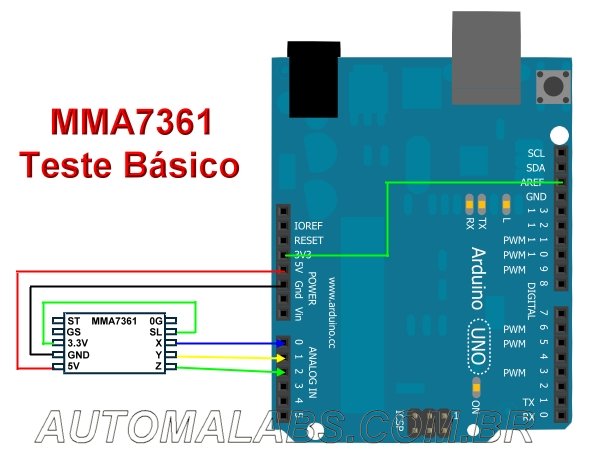
Nota: A ligação de 3.3V a AREF só é necessária para o último exemplo, porque a biblioteca define AREF como EXTERNAL.
O seguinte sketch mostrará se o acelerômetro está funcionando:
void setup()
{
Serial.begin(9600);
 }

void loop()
{
for (int analogPin = 0; analogPin < 3; analogPin++) {
int sensor = analogRead(analogPin);
Serial.print(" ");
Serial.print(sensor);
   }

Serial.println(" ");
delay(100);
}
Usando uma biblioteca
Como você pode ver pelo sketch acima, não é realmente necessário usar uma biblioteca para usar o acelerômetro. Se tudo o que você precisa saber é a orientação, sem precisar saber valores precisos de ângulos e aceleração, basta uma interpretação simples dos valores das entradas analógicas. Mas se você precisar de algo um pouco mais compicado, uma biblioteca pode ajudar a manter o código organizado.
A melhor biblioteca que encontrei até agora foi a AcceleroMMA7361.
Em anexo, um software escrito por mim que facilita o teste do acelerômetro. Para usá-lo, o arduino precisa estar rodando o seguiuinte sketch, que é uma ligeira modificação do exemplo RawData da biblioteca:
#include <AcceleroMMA7361.h>

AcceleroMMA7361 accelero;
int x;
int y;
int z;

void setup()
{
Serial.begin(9600);
accelero.begin(13, 12, 11, 10, A0, A1, A2);
accelero.setARefVoltage(3.3);      //sets the AREF voltage to 3.3V
accelero.setSensitivity(LOW);      //sets the sensitivity to +/-6G
accelero.calibrate();
}

void loop()
{
x = accelero.getXRaw();
y = accelero.getYRaw();
z = accelero.getZRaw();
Serial.print("\nx: ");
Serial.print(x);
Serial.print("\ty: ");
Serial.print(y);
Serial.print("\tz: ");
Serial.print(z);
delay(100);
}

Leave a Comment